

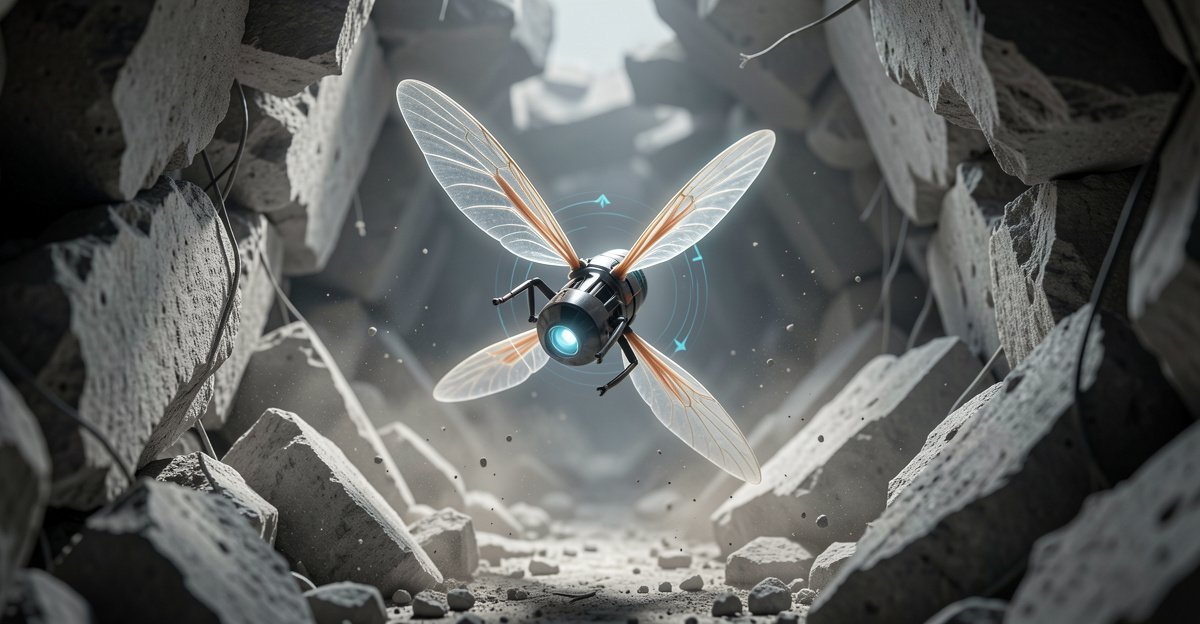
Истражувачи од Масачусетскиот институт за технологија (MIT) развија систем со вештачка интелигенција што значително ја подобрува брзината и агилноста на микроробот со мавтачки крилја. Роботот сега може да изведе десет последователни превртувања за само 11 секунди.
Микророботот е приближно со големина на мала микрокасета и тежи помалку од спојувалка за хартија. Благодарение на новиот контролен систем, неговата брзина е зголемена за 447 проценти, а забрзувањето за 255 проценти во споредба со претходните резултати на тимот.
Системот комбинира два пристапа. Првиот е предвидувачки контролер што користи математички модел за планирање сложени движења, како остри свртувања, нагли промени на аголот и превртувања. Потоа, преку машинско учење со имитација, однесувањето на овој моќен, но бавен планер се пренесува во побрз модел што може да донесува одлуки во реално време.
Овој пристап му овозможува на роботот да остане блиску до планираната патека и при нарушувања предизвикани од ветер. При изведувањето на десетте превртувања, машината отстапувала само околу четири до пет сантиметри од зададената траекторија.
Истражувачите демонстрирале и движење налик на брзото пренасочување кај инсектите. Роботот нагло го навалува телото, забрзува кон нова позиција, а потоа го менува наклонот за да запре. Таквата агилност би можела да биде корисна за навигација и одржување стабилна слика кога на роботот ќе му бидат додадени камери и сензори.
Долгорочната цел е создавање автономни летачки микророботи што ќе можат да се движат низ тесни и опасни простори, каде што поголемите дронови не можат да стигнат. Потенцијалните примени вклучуваат пребарување преживеани во урнатини по земјотреси и испитување тешко достапни средини.
Следниот чекор е вградување сензори и камери што ќе му овозможат на роботот да лета без надворешен систем за следење на движењето. Тимот планира и да истражи како повеќе вакви роботи би можеле да избегнуваат судири и да се движат координирано.