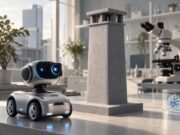


Роботот може да види предмет само делумно или оддалеку, а снимката може да биде заматена или слабо осветлена. Тогаш системот што го опишува она што го гледа може да згреши: на пример, да помеша сив оџак со верверица на покрив. Новиот истражувачки метод UQ-DAAAM е осмислен да открива вакви недоверливи описи и да ги поправа со дополнителни погледи. Тоа е метод за роботска меморија, а не готов производ. (c5, c6)
Како проверува роботскиот систем?
Претходниот систем DAAAM користи модел за визија и јазик — модел што ги поврзува сликите со зборови — за да опишува предмети снимени со камерите на роботот. Описите се чуваат во тридимензионална мапа на околината и роботот може подоцна да ги користи за да одговори на прашања. UQ-DAAAM ја надградува таа меморија: ја проценува сигурноста во зборовите и проверува дали описот се совпаѓа со натписи за истиот предмет виден од други агли. (c3, c4, c7)
Кога мерката на несигурност ќе надмине зададен праг, системот избира дополнителни снимки. За тоа користи хеуристика, односно едноставно правило за избор на аглите што би помогнале да се намали несигурноста. Истражувачите математички докажале дека правилото може да ги избере најдобрите кадри без моделот за визија и јазик да се извршува повторно. Потоа јазичен модел ги спојува натписите, давајќи поголема тежина на поновите и помалку двосмислените. (c8, c9, c10, c11)
Во пријавената евалуација, постапката разрешила двосмислености кај околу 92 проценти од предметите, со два дополнителни натписи по предмет. Точноста на описите се зголемила за 5 проценти во споредба со најсовремените методи. Во споредба со основните методи, системот ја зголемил и сигурноста на роботот и точноста на неговите одговори за предметите, локациите и времето кога ги набљудувал. (c12, c13)
Овие резултати сугерираат дека дополнителните погледи можат да помогнат роботот да препознае кога неговата меморија е несигурна. Сепак, изворот не го наведува бројот на роботи, предмети или испитувања, ниту условите на евалуацијата; затоа резултатите не може сигурно да се прошируваат на други поставки. Не се именувани ни споредбените системи, а достапното институционално соопштение не ги содржи методите и податоците. Истражувањето ќе биде презентирано на конференцијата NeurIPS. (c12, c13, c14)
Научна основа и ограничувања
Истражувачки метод и систем за роботска меморија; споредба со основни методи и математичка анализа на хеуристика
Примерок: unknown.
- Изворот не наведува број на роботи, предмети или испитувања, ниту ги опишува условите и поставката на евалуацијата; резултатите затоа не може да се генерализираат надвор од прикажаната споредба.
- Подобрувањето е споредено со основни методи и со „најсовремените“ методи, но изворот не ги именува споредбените системи или деталите за мерењето.
- Описот на изворот е институционално соопштение; не е приложен трудот со методите и податоците, па деталите за експерименталната проверка не се достапни тука.
- Системот е истражувачки метод со потенцијални идни примени; изворот не тврди дека е готов или комерцијално достапен производ.